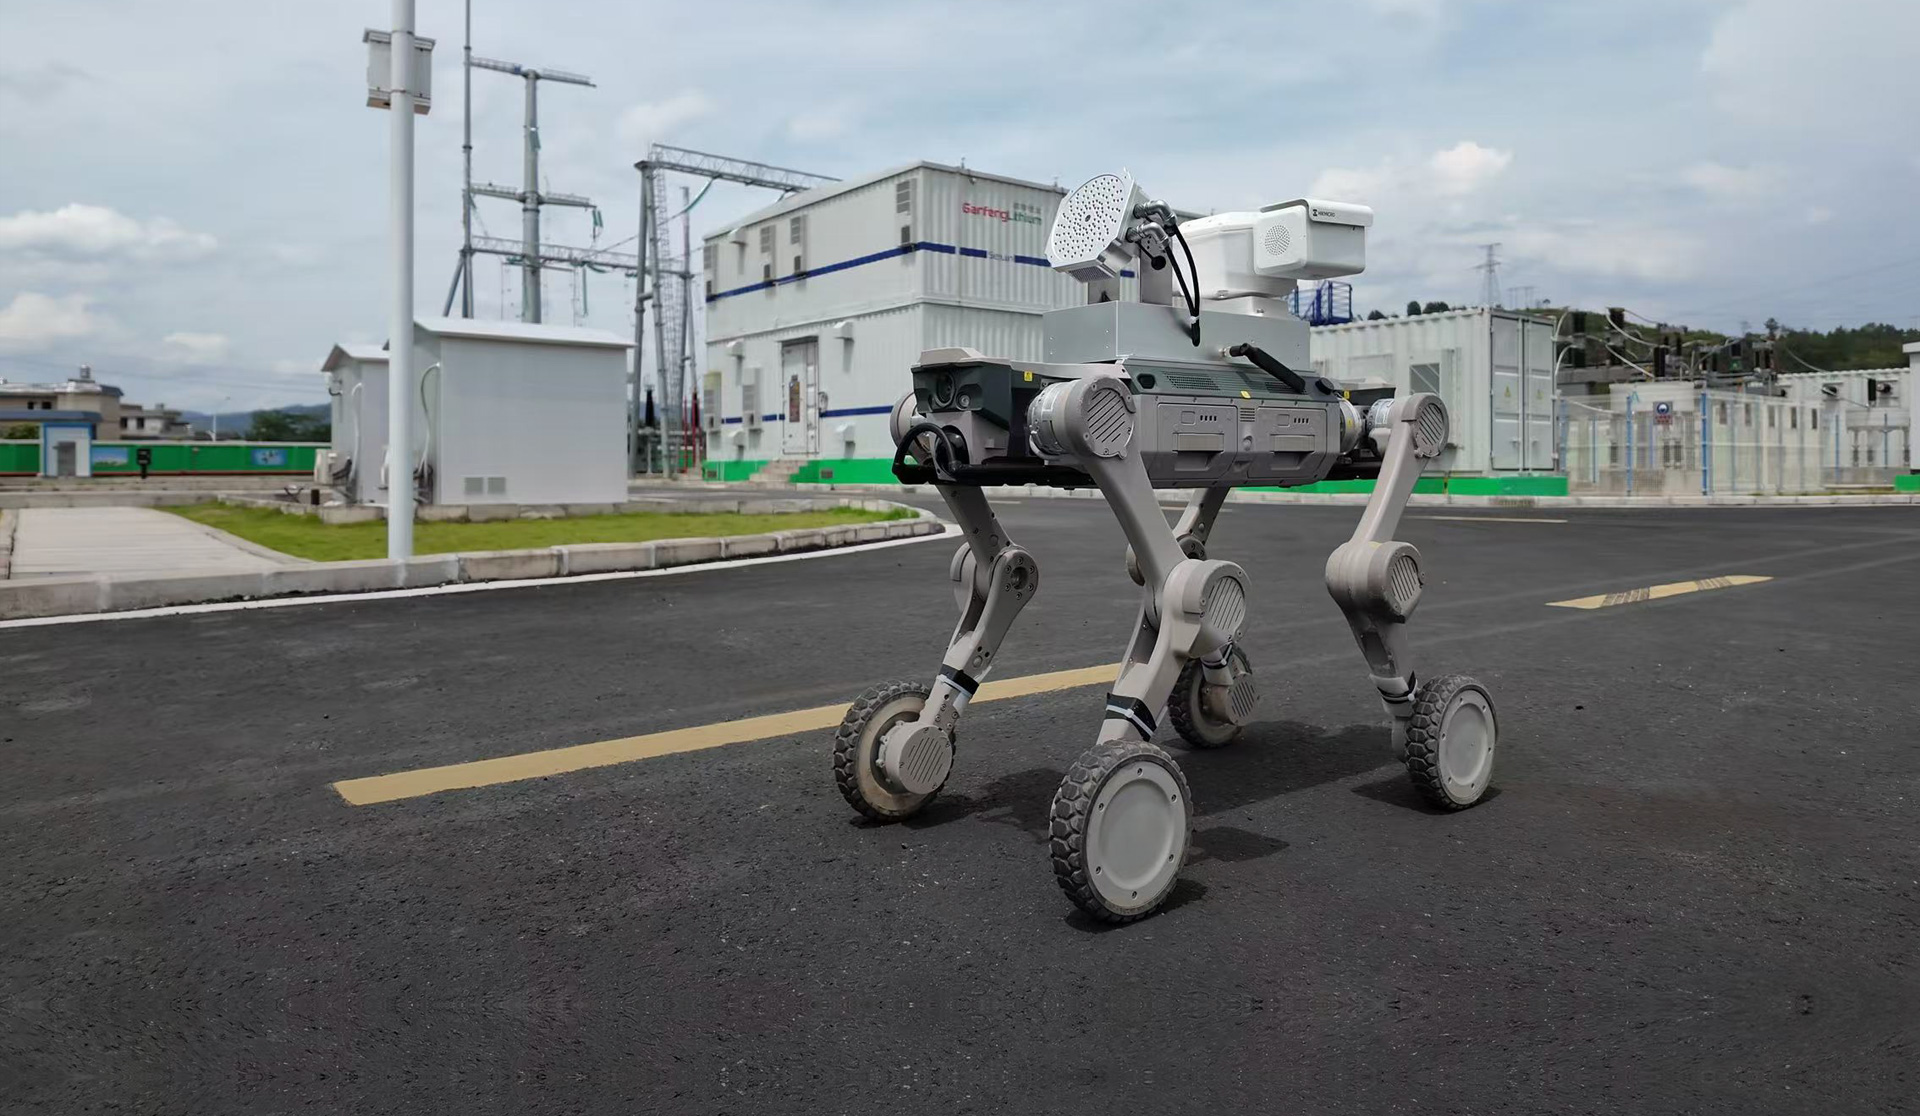
四足巡检机器人
四足巡检机器人

以硬核科技实力成功破解传统运维困局,完整验证了基于边云架构具身智能机器人协同平台的全系统工程
可行性,实现了储能电站智能巡检从“概念验证”到“站内联调与工程落地验证”的跨越式突破。

核心优势
复杂地形适应,拓展巡检覆盖

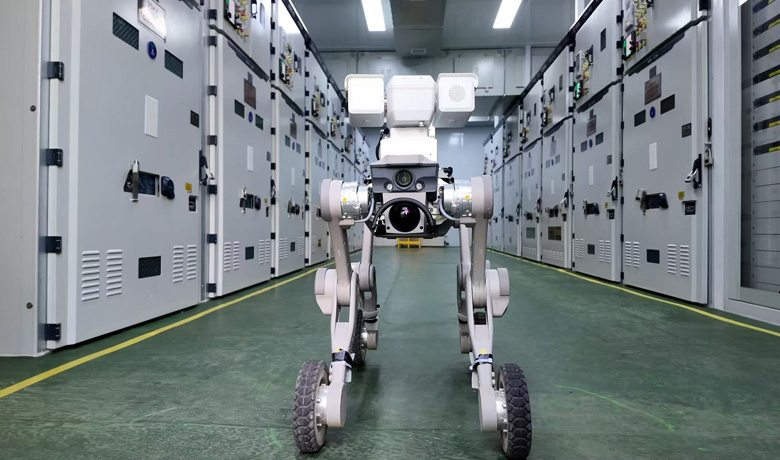
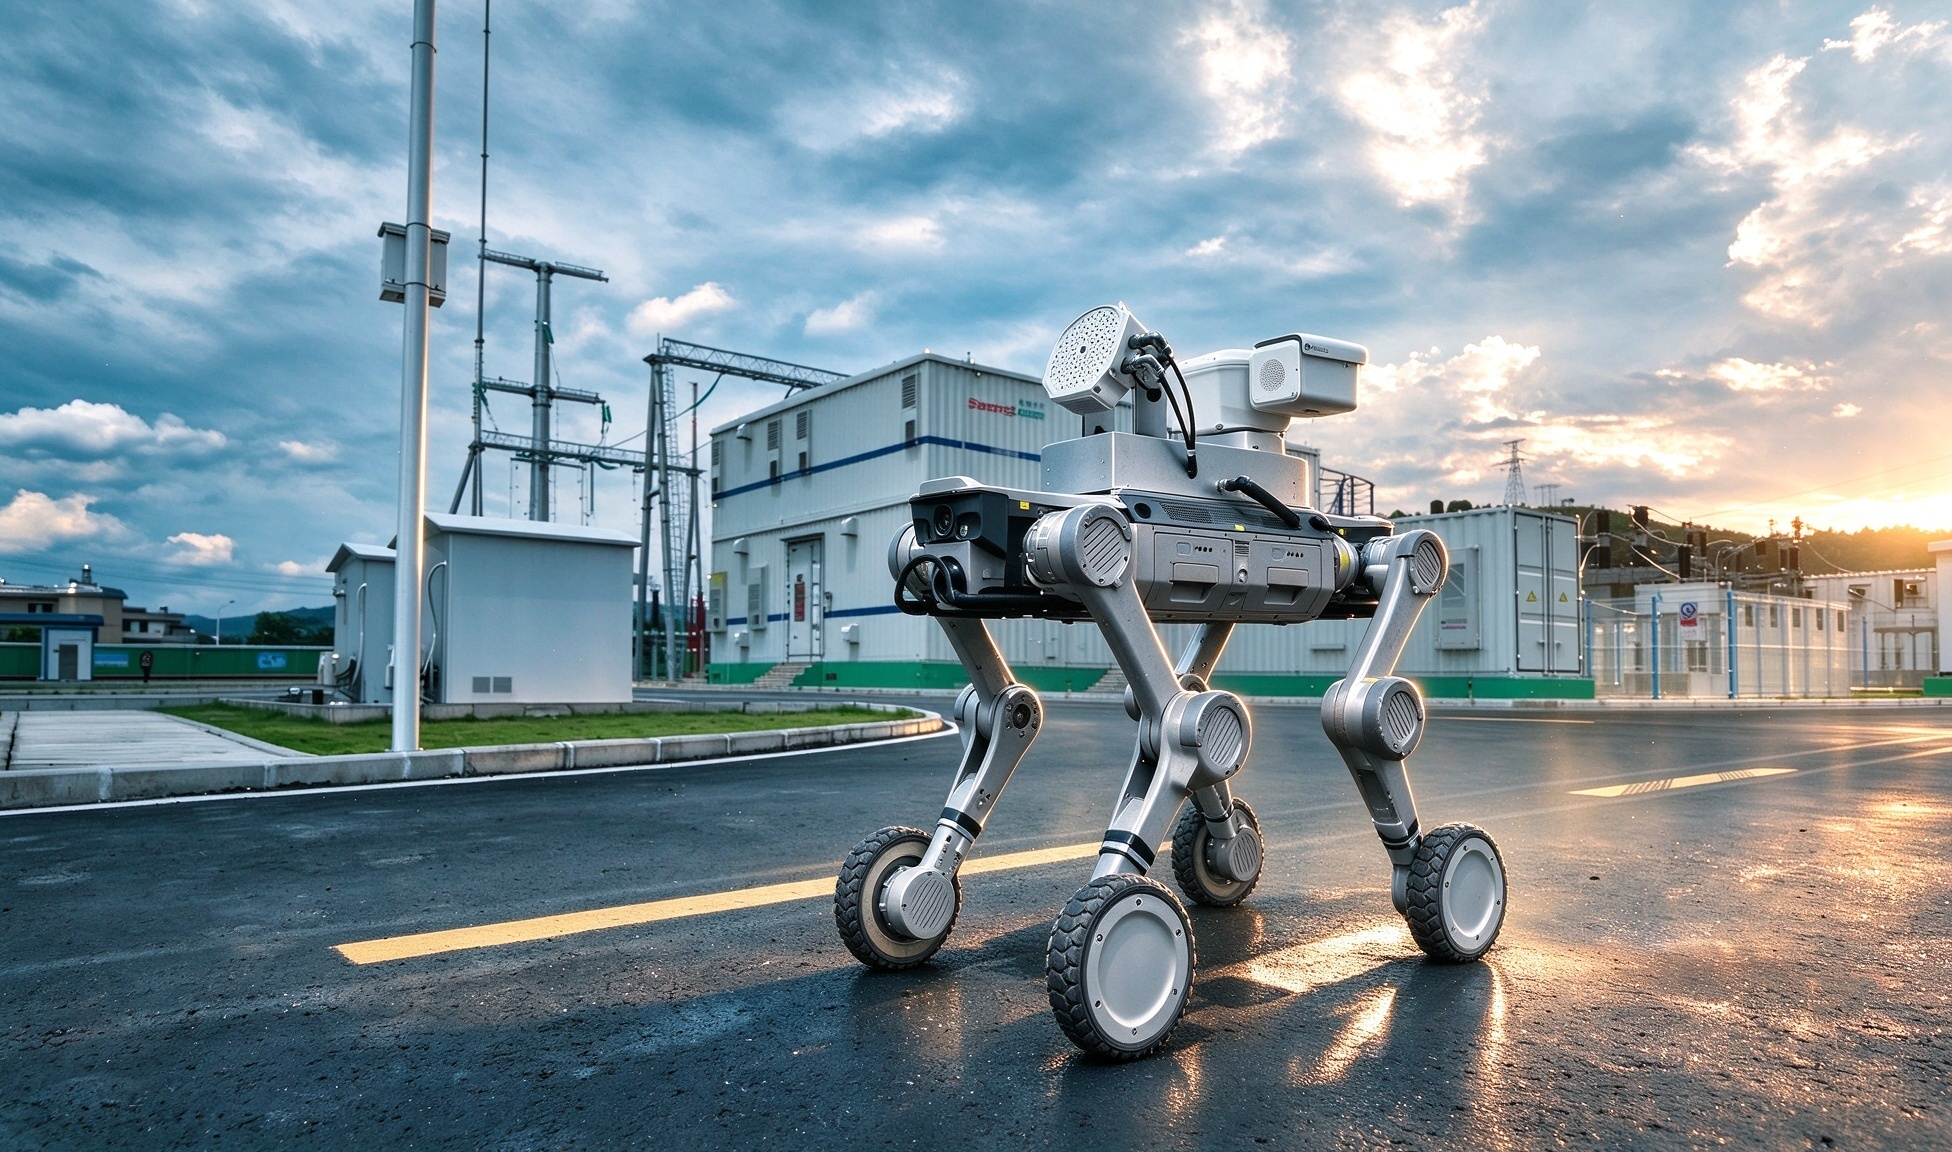
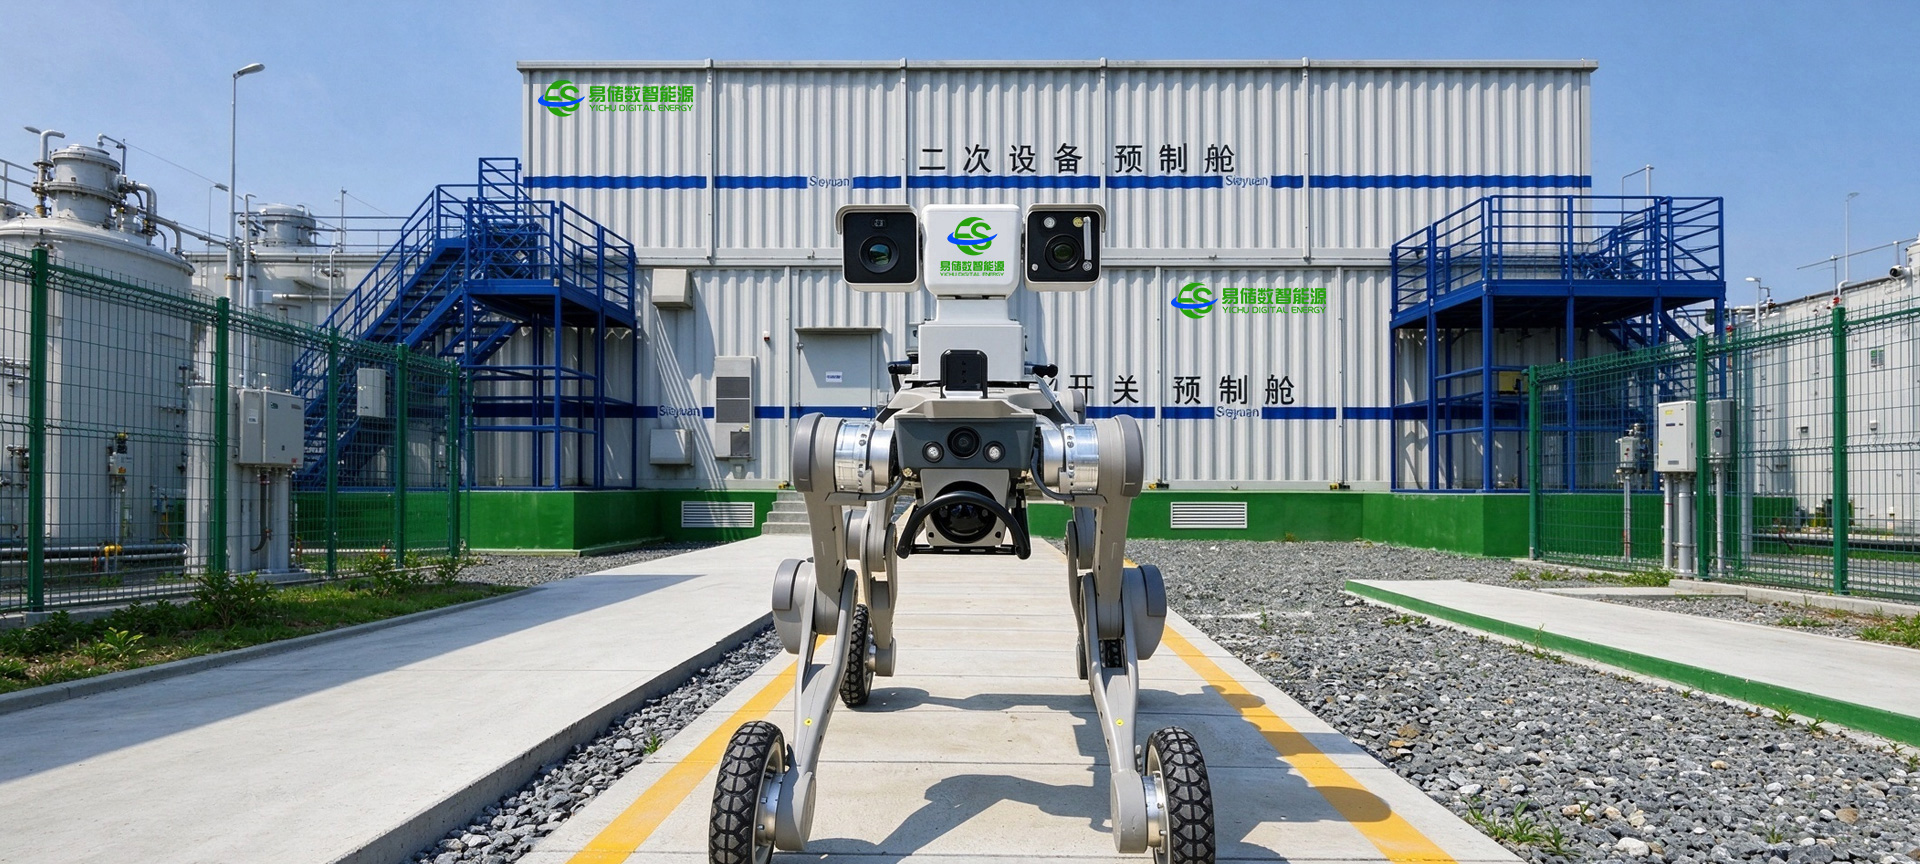
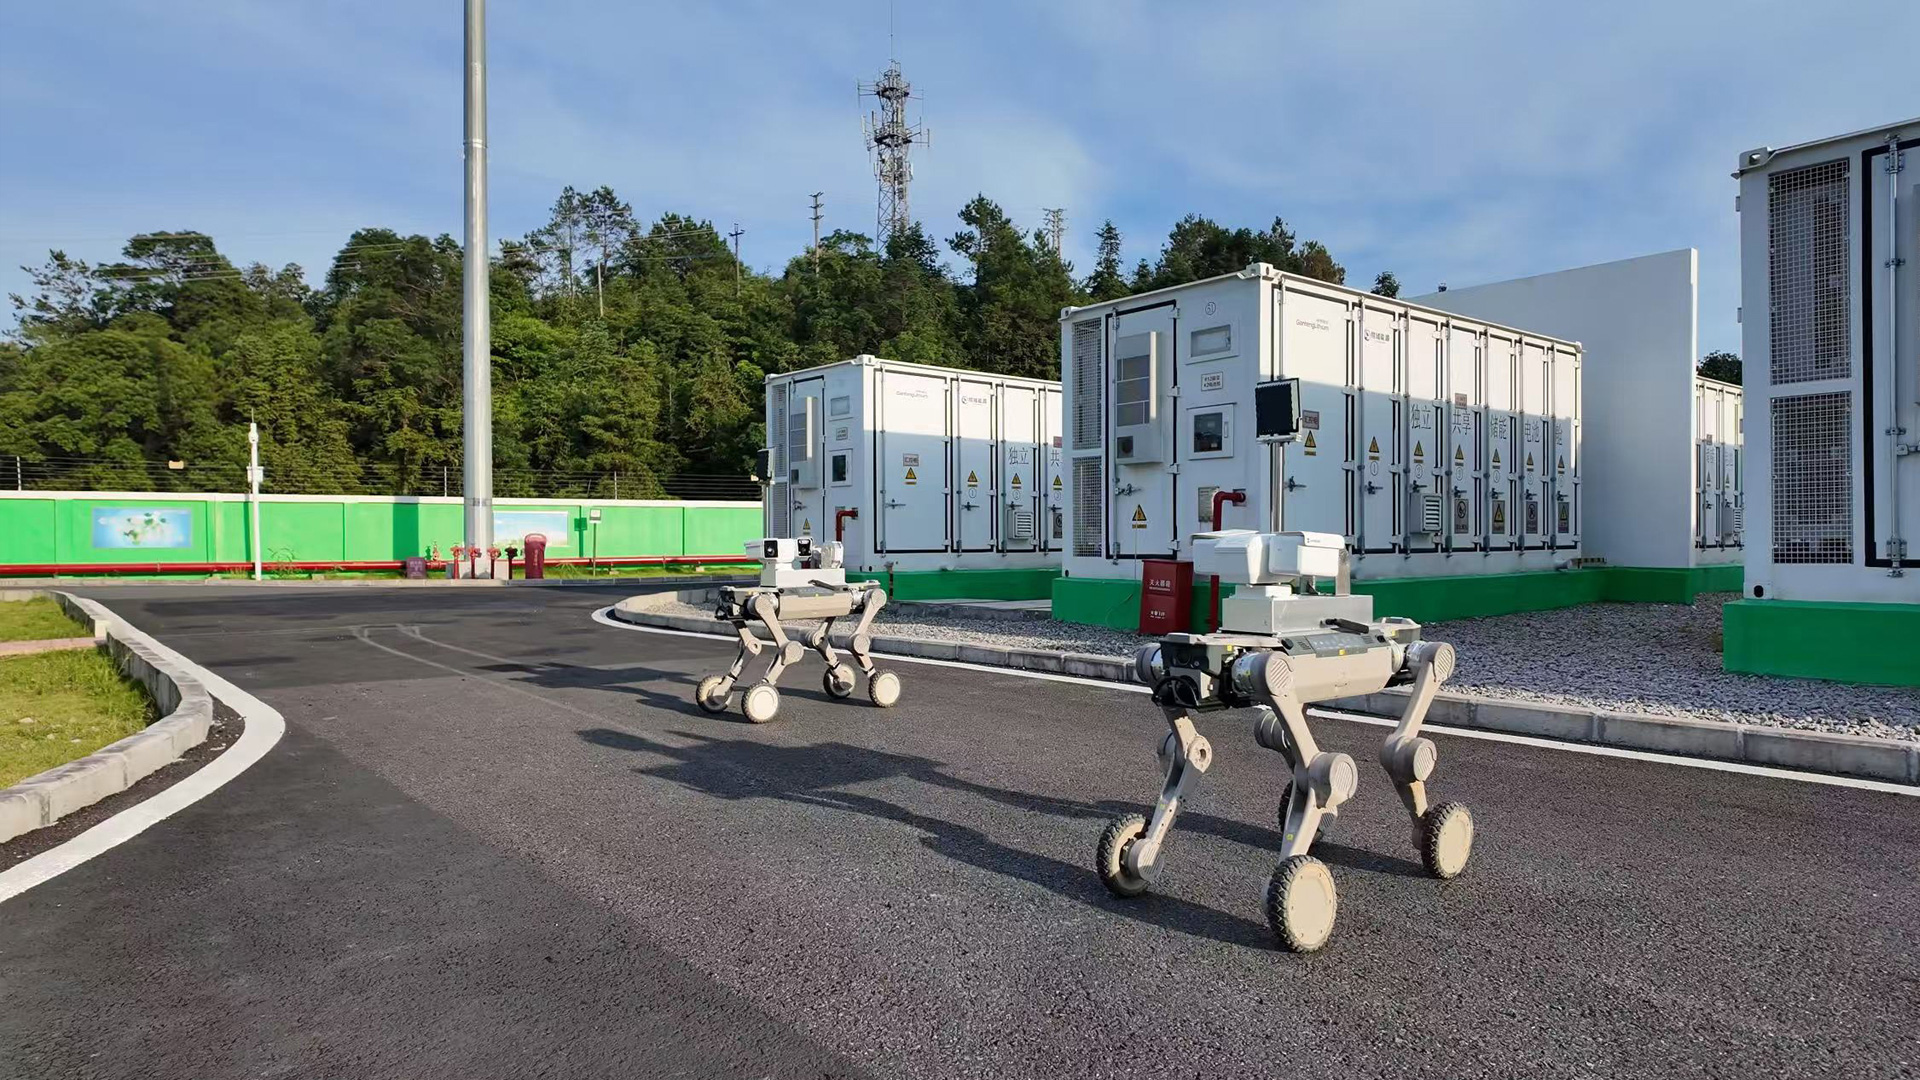
设备支持轮足、点足双形态,可自适应切换踏步、匍匐、滑行等多种运动姿态,具备前后左右直线移动、原地旋转等运动模式,能在楼梯、斜坡、沟壑等复杂工业地形中完成高精度自主导航、定位建图与智能路径规划,适应经踏勘确认的典型场站地形,辅助提升风险识别与运维安全管理能力。

全天候自主作业,解放人力值守

“星核一号”机器狗单次续航达3.5-5.0小时,配套自动充电设备,搭载双重急停保护、跌倒自恢复、低电量自动报警等安全防护功能,支持双电池热插拔,可实现7x24小时不间断无人值守作业。系统可自动规划最优巡检路径,精准规避障碍物,全面承接夜间、暴雨、酷暑等恶劣天气下的高危、重复巡检任务,大幅降低人工运维压力。

多模态感知融合,实现全维度风险预警

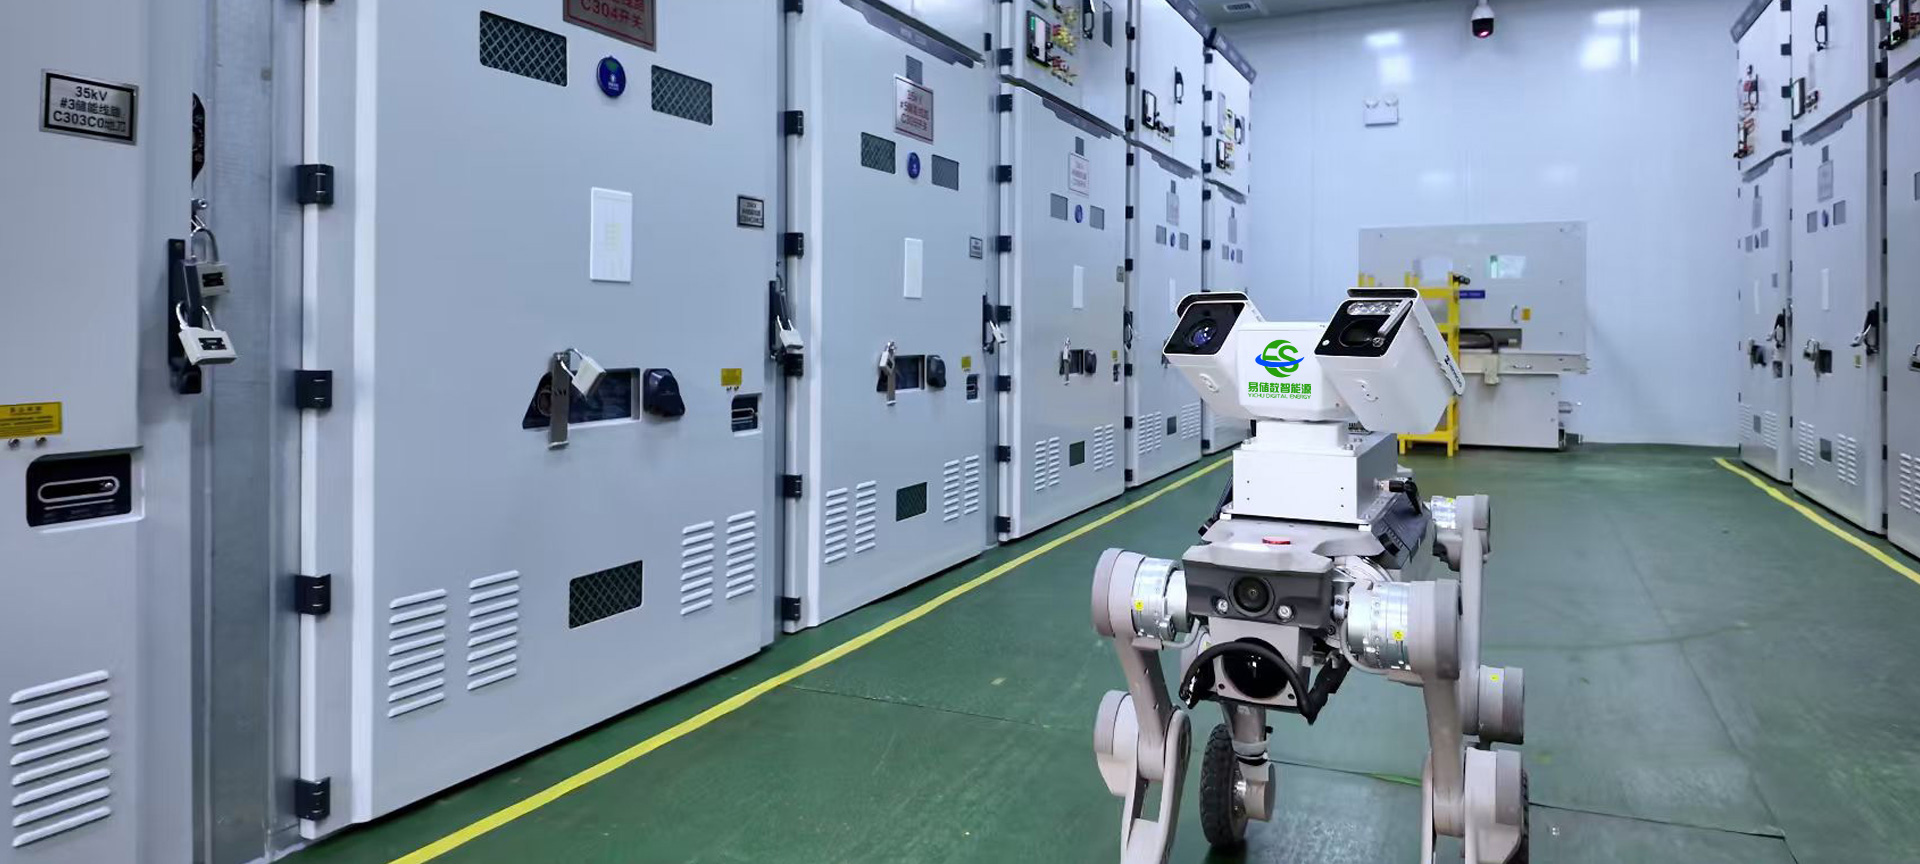
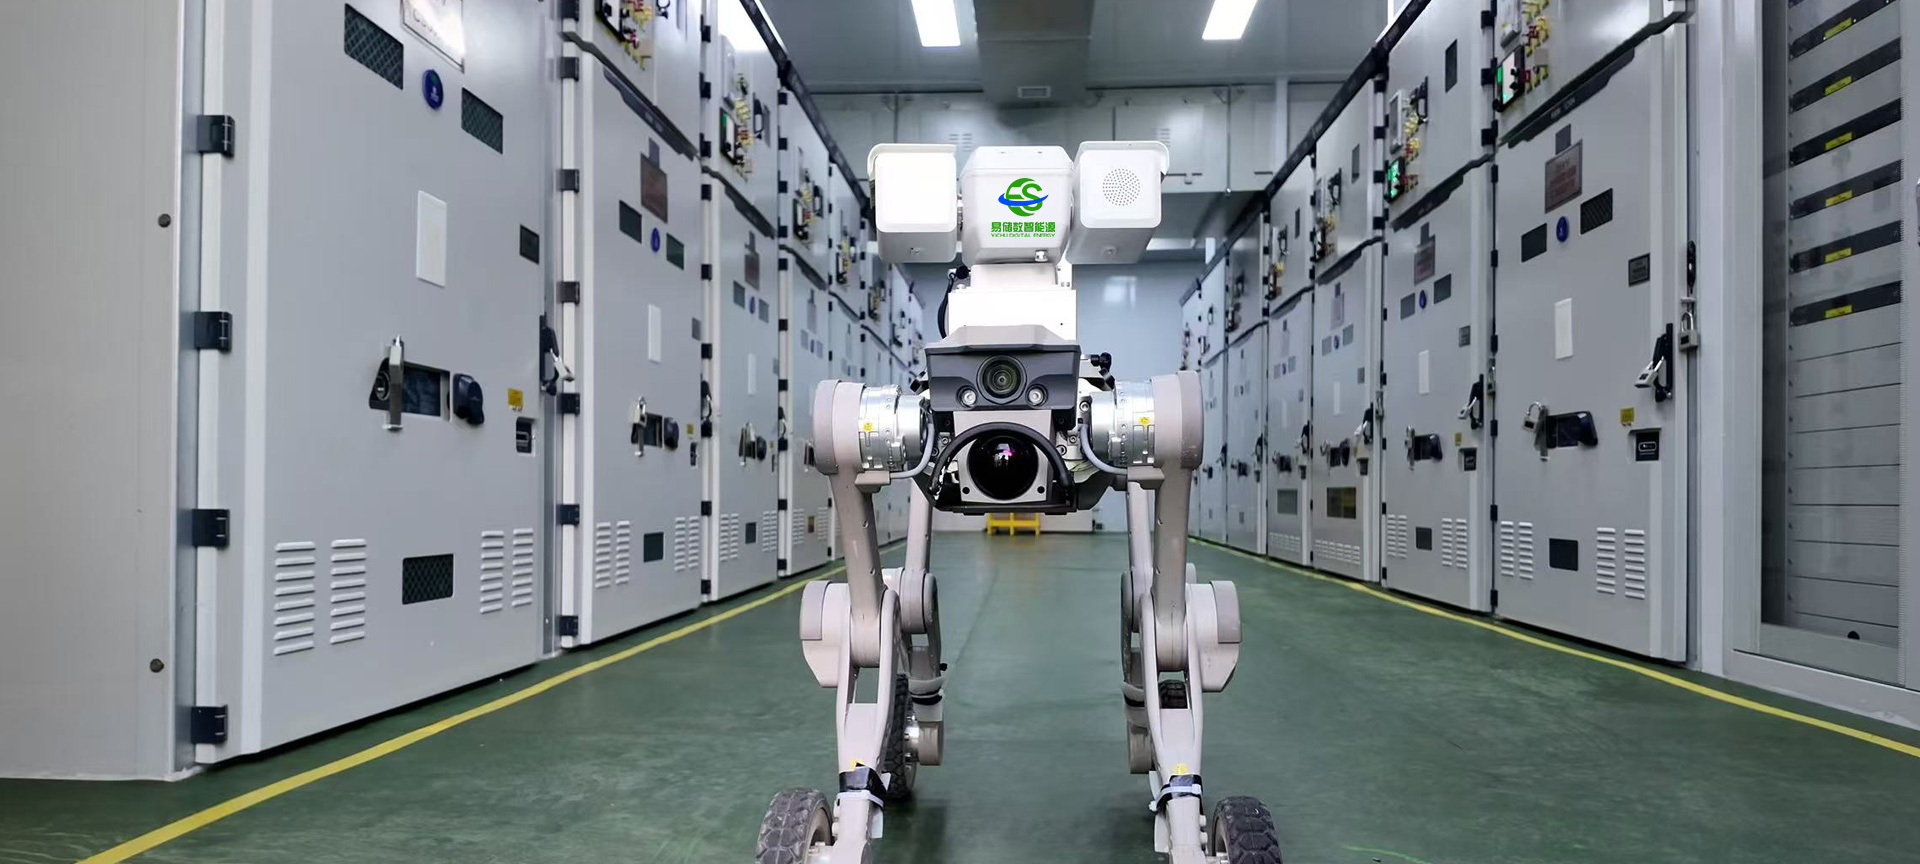
集成前后广角相机、激光雷达、超声传感器、双光云台与声纹相机等多类高精度传感器,搭配AI视觉与智能识别算法,“国峰天狼”机器狗可精准识别设备温度异常、仪表读数偏差、设备异响等潜在风险,实现设备故障早发现、早预警、早处置,有效提升场站风险管控的及时性,全方位保障现场人身、设备及机器人自身安全。

技术规格参数
名称参数
整机重量41kg
有效负载30kg
续航时间3.5-5.0h
最大爬坡±45°
越障高度30cm
最小通道50cm
轮足极限速度8m/s
运动功能具备踏步、滑行、匍匐等姿态,支持前后左右直线移动、原地旋转等运动。
轮/足切换支持轮足、点足算法形态更换;支持前后向切换功能,具备前后向视觉,支持原地调头。


应用场景
电厂巡检

储能电站、火电厂、燃机电站、水电站及综合能源站的辅机区域、泵房、电缆夹层、控制楼等各种室内外巡检场景。
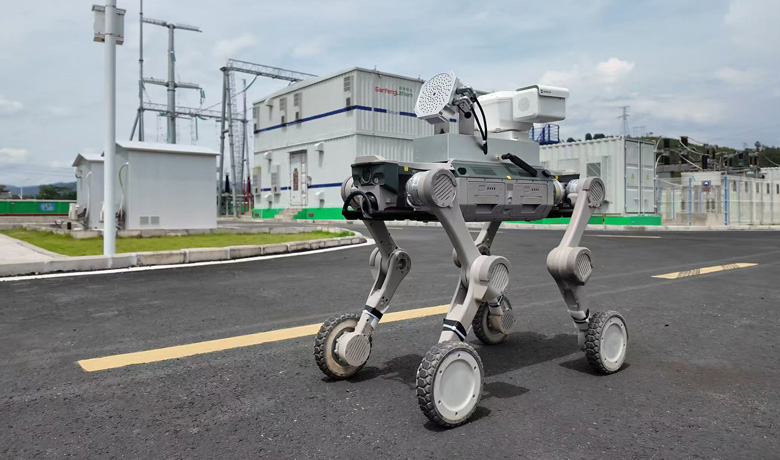
高危巡检替代

高温、夜间、长距离、高风险等不适宜人工巡检的场景。

变电站与配电房巡检

适用于室内开关室、继保室、二次设备室、配电房、环网柜室等巡检。

离线/无人化巡检场景

支持固定路线自动巡检,配合远程集控中心,实现全站少人化管理。

产品图片