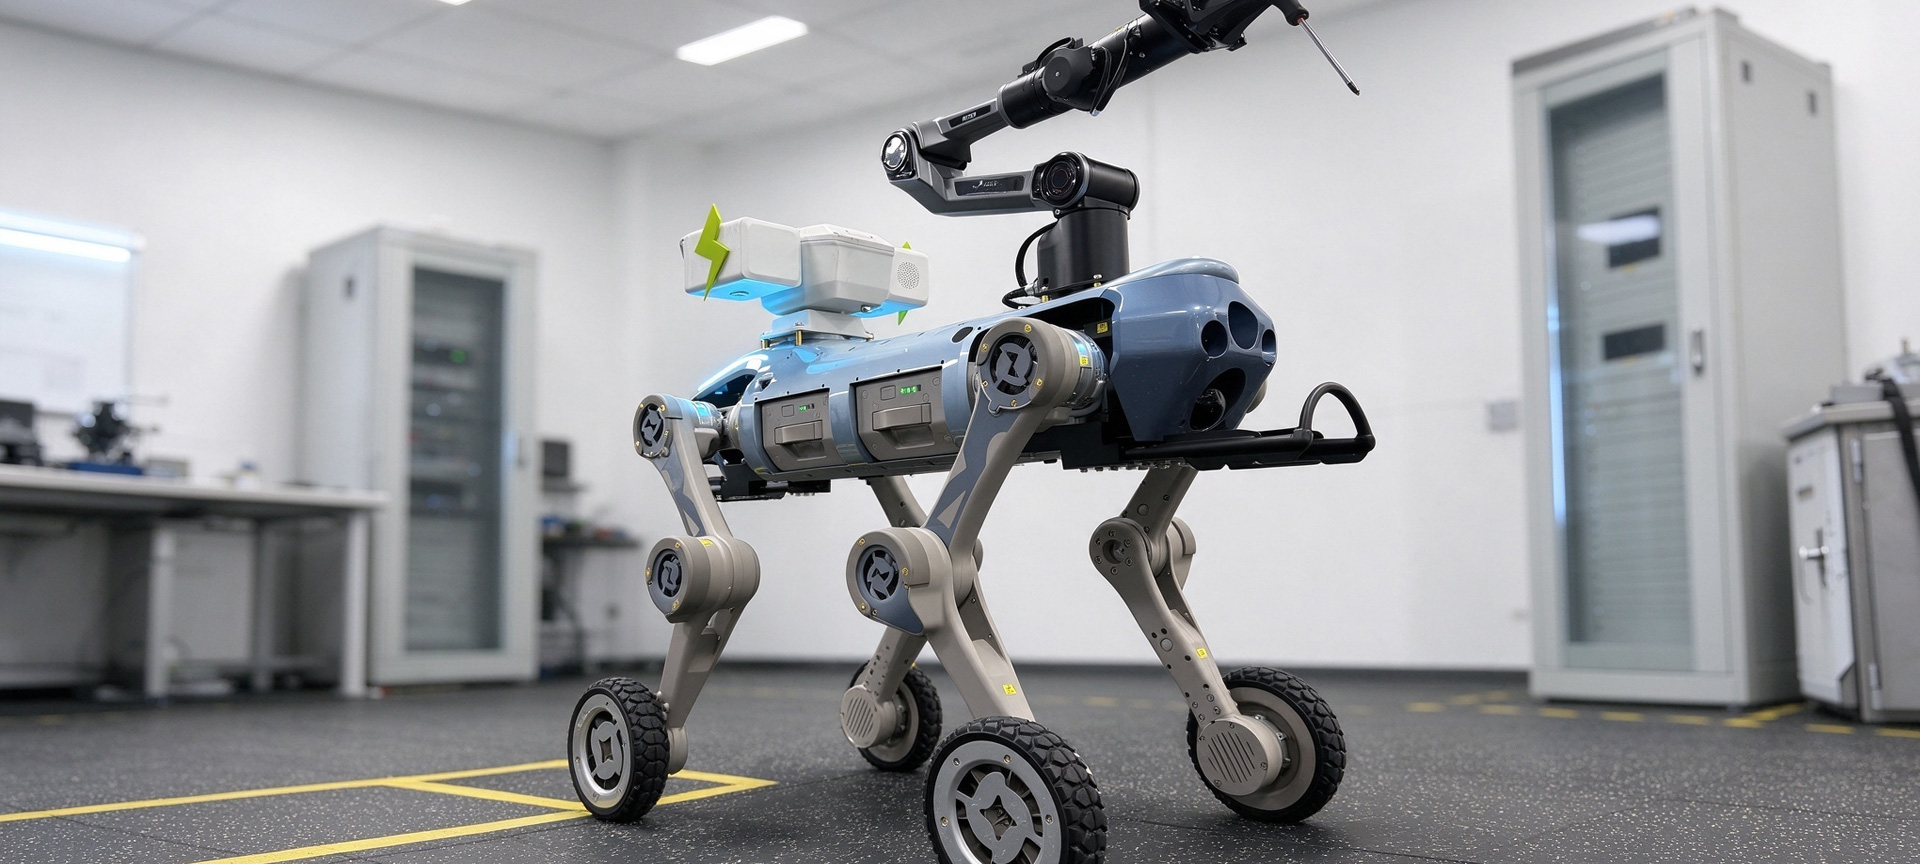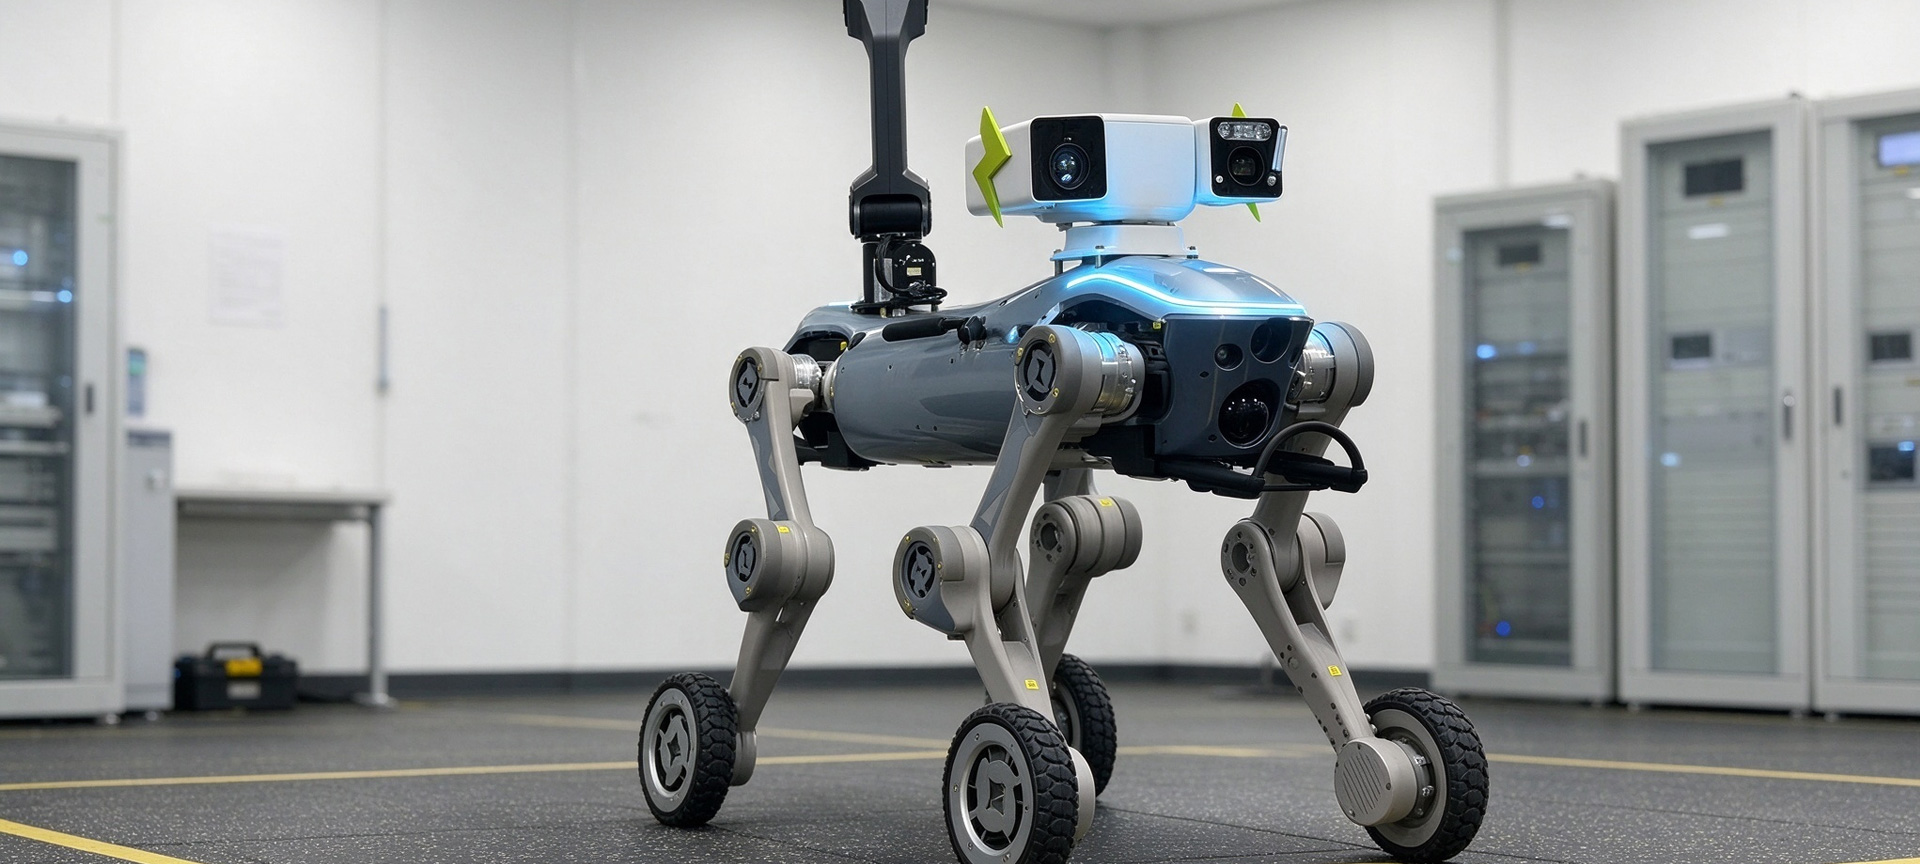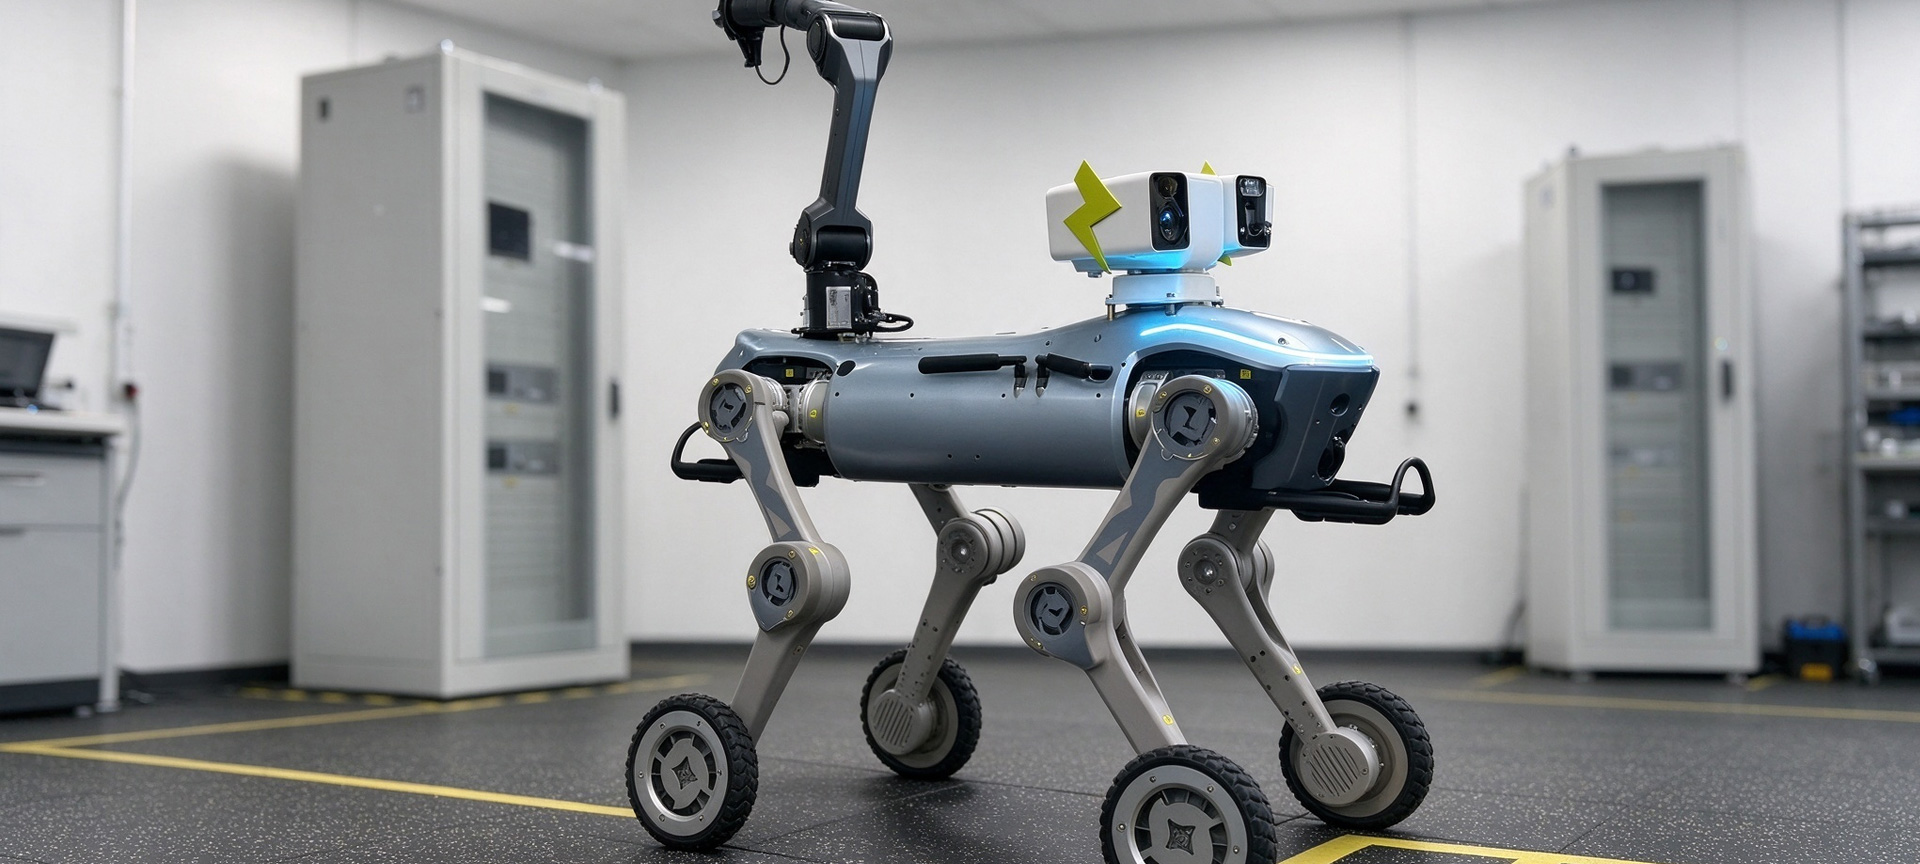
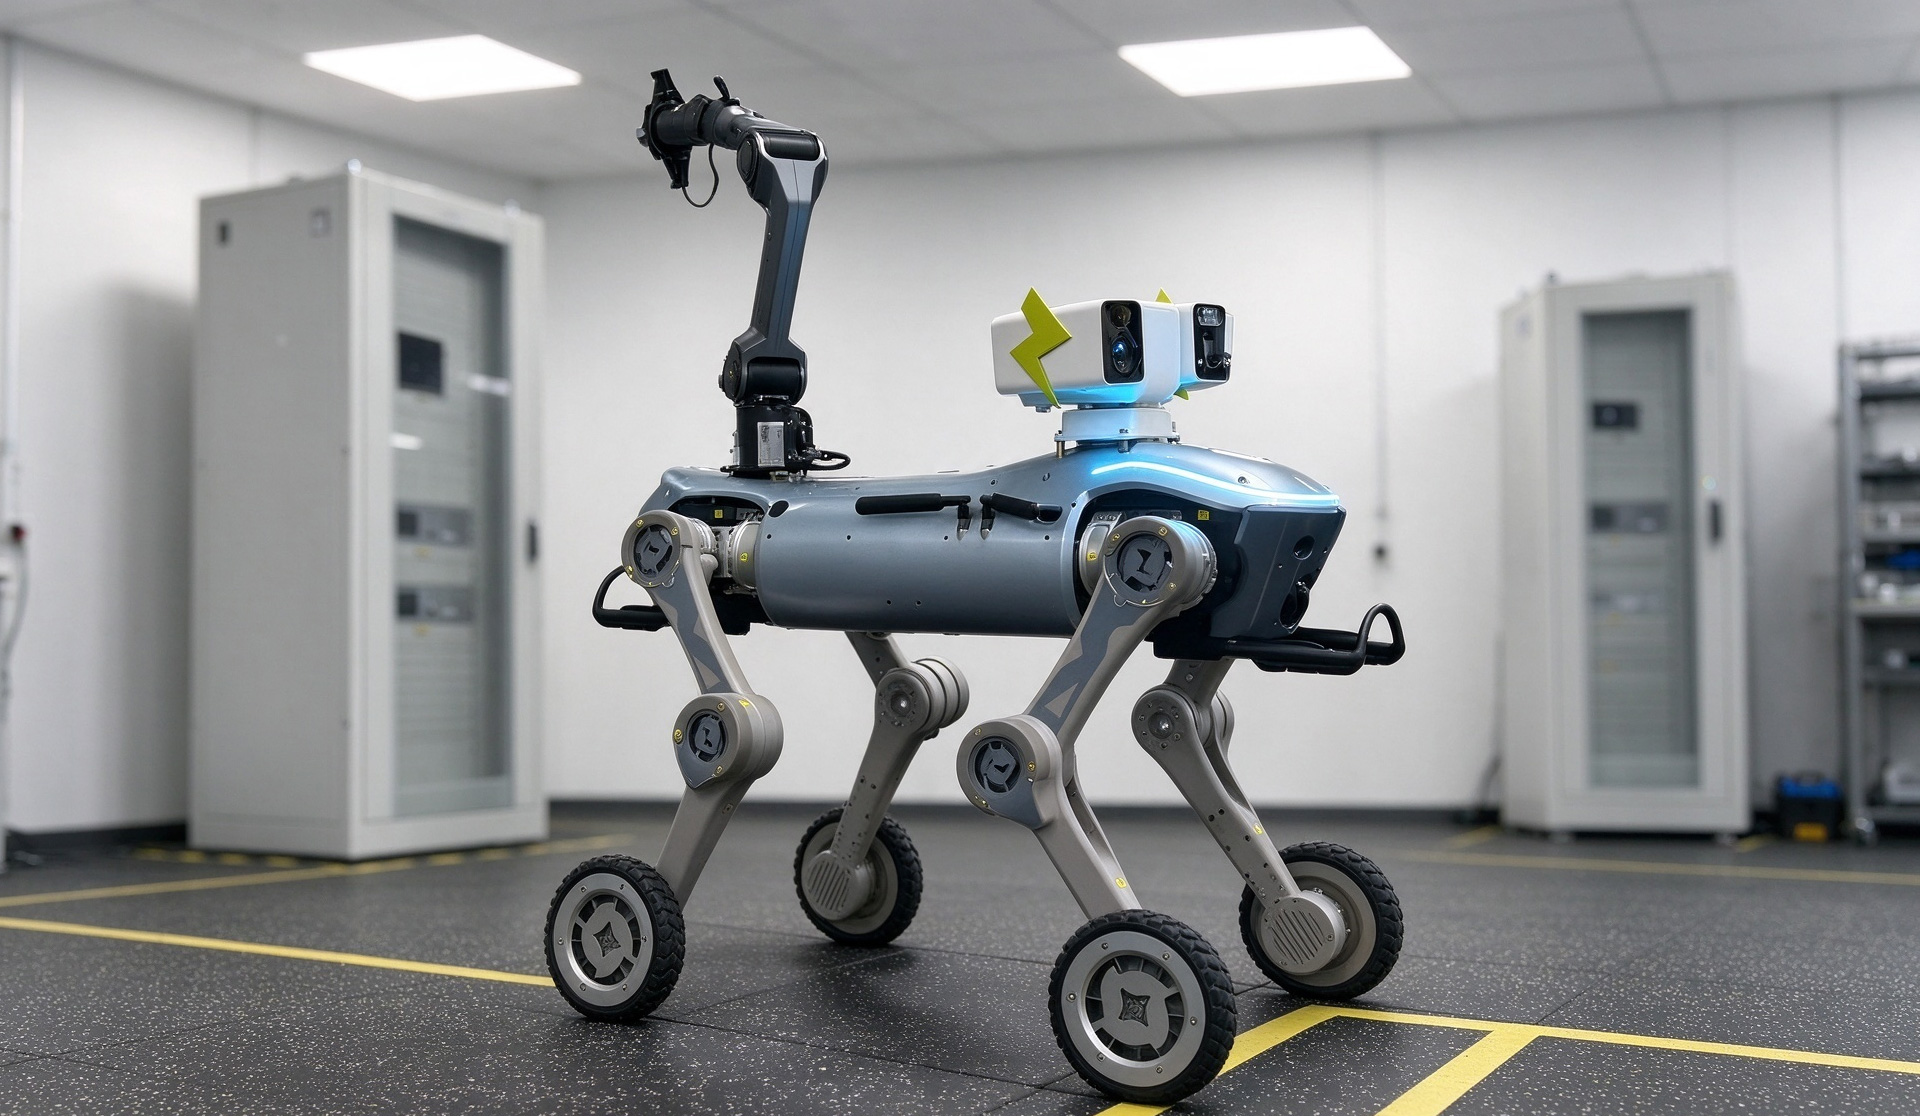
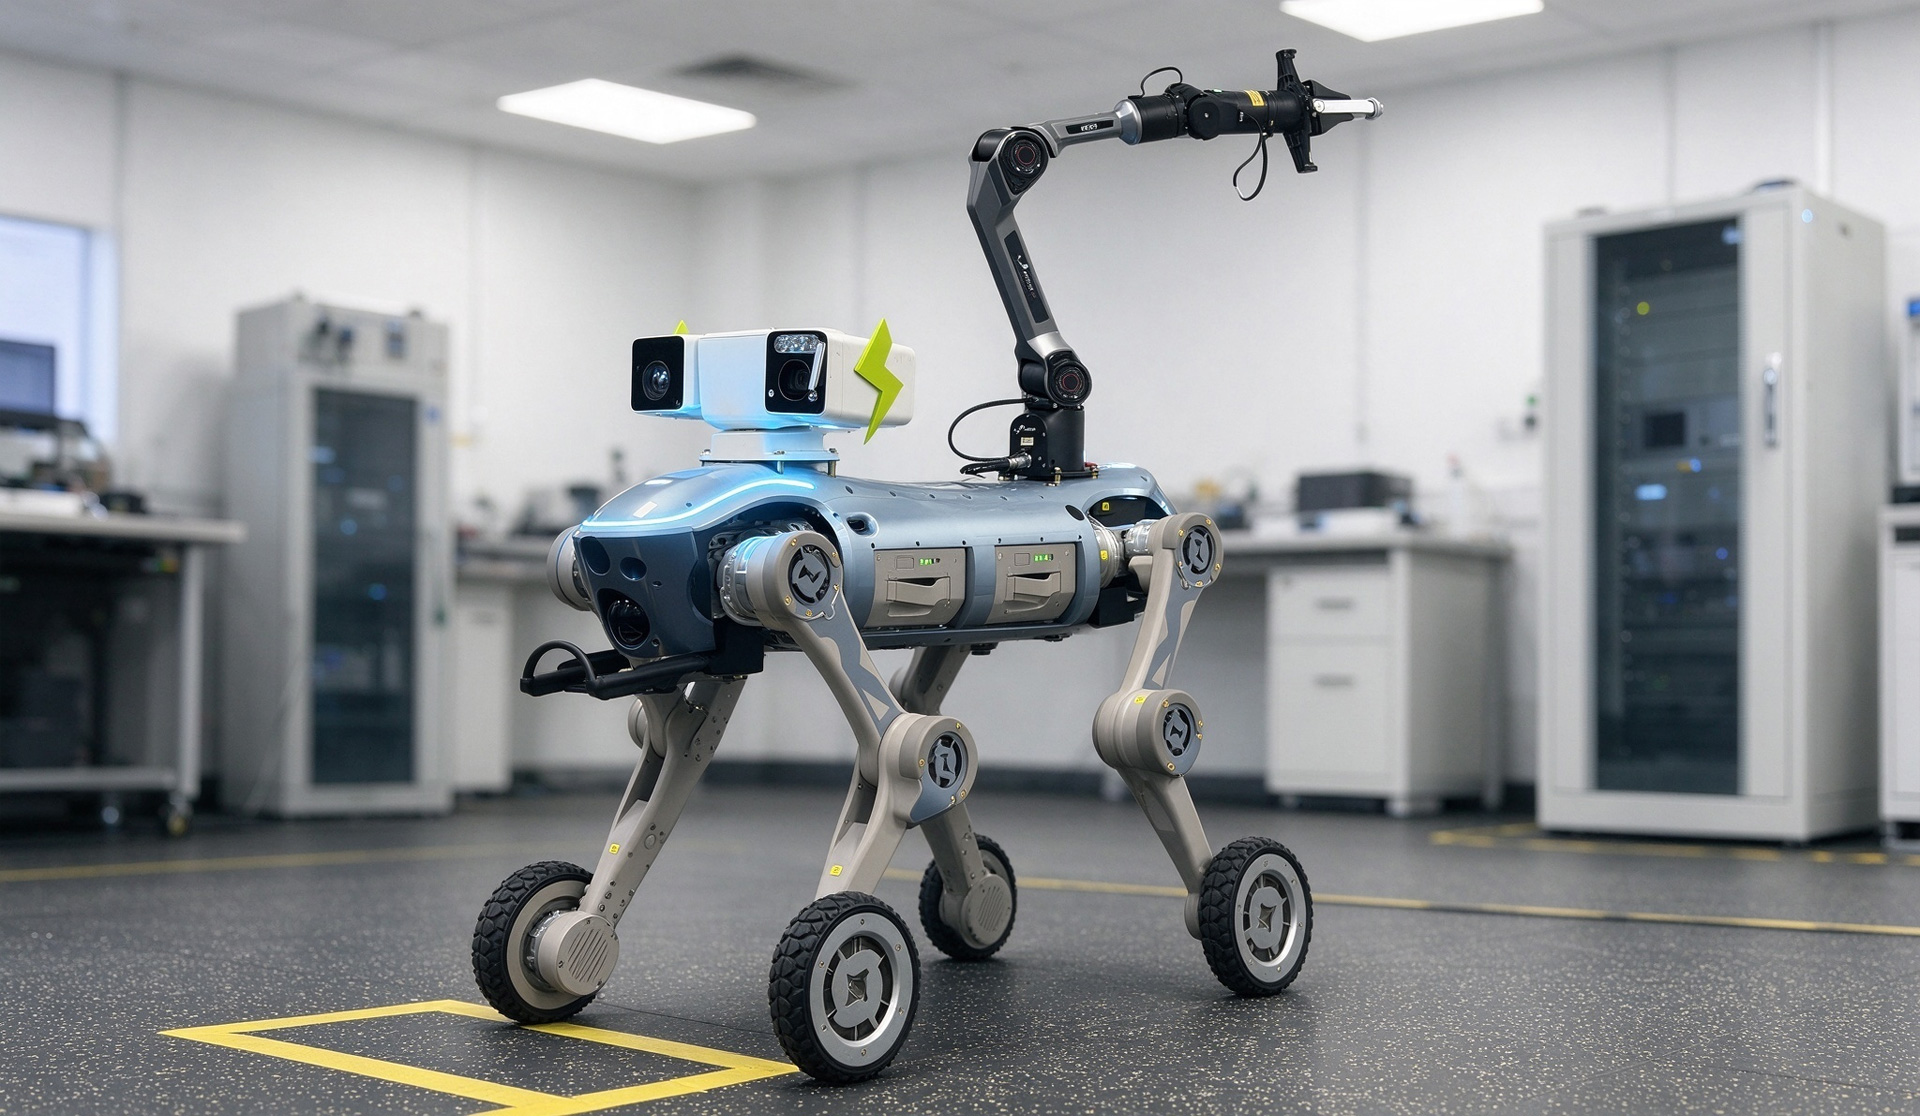
| 名称 | 参数 |
| 机械臂自由度 | 7 |
| 机械臂工作半径/mm | 740mm |
| 机械臂有效负载/kg | 3kg |
| 机械臂自重/kg | 4.5kg |
| 重复定位精度/mm | ±0.1 |
| TCP线速度/m/s | 关节最大角速度180°/s |
| 峰值功率/W | 500w |
| 供电电压/V | DC24V |
| 末端相机 | 选配 |
| 力反馈和碰撞检测 | 有 |
| 材质 | 铝合金/ABS |
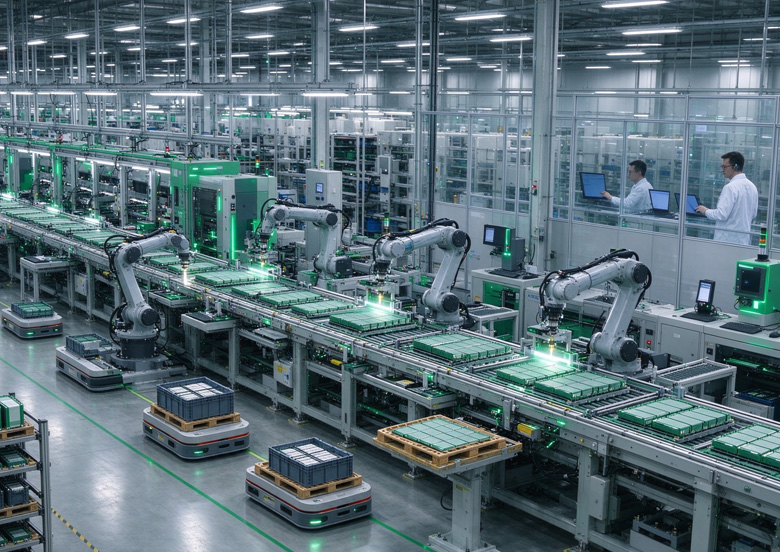
电芯、模组及Pack制造/测试区的生产辅助、自动化测试与仓储转运等。
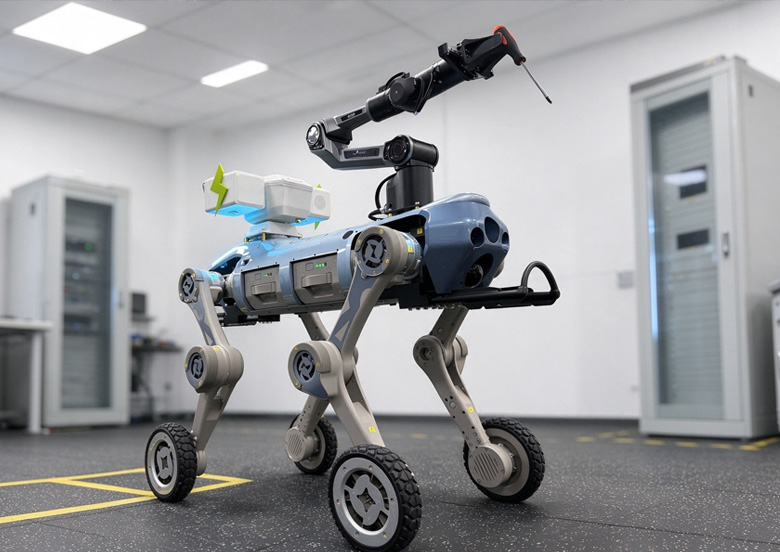
在储能电站、新能源场站、火电厂、水电厂、核电厂常规岛、变电站等巡检以及操作尤其是电气一次设备操作,替代高风险作业。
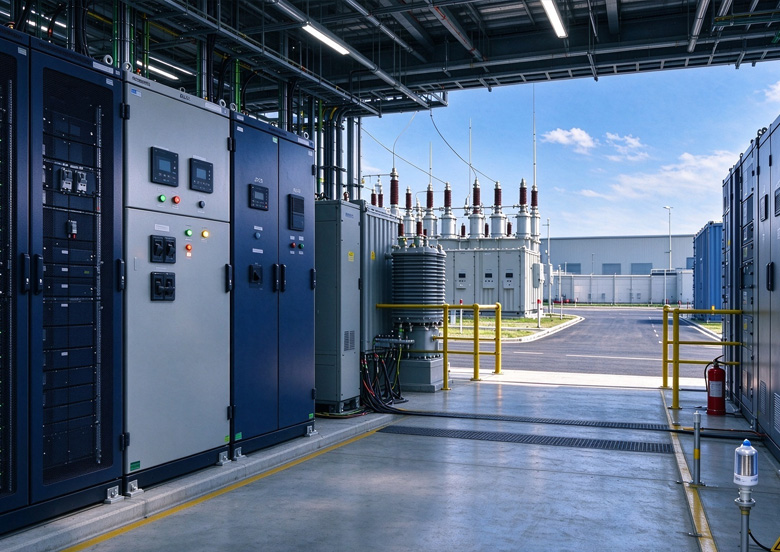
覆盖高温、高噪、狭窄通道等区域,带操作臂机器狗可替代人工进入相关环境,实现“到点巡检+操作+回传”的全闭环。